기구의 구성과 자유도
Uicker·Pennock·Shigley 『기구학』 6판 1장(기구의 세계)과 소단원정리 PDF를 바탕으로 만든 초안이다. 필기로 교체·검수 예정.
학습목표
- 링크·대우·기구학적 연쇄·기구·기계를 구분해 정의할 수 있다
- 쿠츠바흐 식으로 평면기구의 운동성을 계산하고 예외를 지적할 수 있다
- 그라쇼프 법칙으로 4절 링크의 종류를 판별하고 전위에 따른 거동을 예측할 수 있다
- 전달각으로 4절 링크 설계의 품질을 평가할 수 있다
1.1 서론
기구학은 기계의 운동을 다루며 설계의 첫 단계다. 설계 순서는 운동(기구학) → 힘(동역학) → 강도·재료 → 제작.
| 부 | 장 | 내용 |
|---|---|---|
| 제1부 운동학과 기구 | 1~5장 | 위치 · 속도 · 가속도 해석 |
| 제2부 기구설계 | 6~10장 | 캠 · 기어 · 링크 합성 · 공간기구 |
1.2 해석과 합성
| 해석 (analysis) | 합성 (synthesis) | |
|---|---|---|
| 주어진 것 | 기구 | 원하는 운동 |
| 구하는 것 | 위치·속도·가속도·힘 | 그 운동을 내는 기구 |
| 답 | 하나로 정해짐 | 여러 개, 창의성 필요 |
설계는 보통 합성 → 해석 → 수정의 반복이다. 해석은 합성의 도구라서 먼저 해석(1~5장)을 배우고 합성(링크기구 합성)으로 간다.
1.3 역학의 과학
역학 = 정역학 + 동역학, 동역학 = 기구학 + 운동역학. 기구학은 힘과 무관하게 운동만(위치·변위·속도·가속도) 다룬다 — "운동의 기하학". 기계 운동은 대부분 기구학을 먼저 풀고 그 결과로 힘을 해석한다.
1.4 용어, 정의 및 가정
| 용어 | 뜻 |
|---|---|
| 기계 | 에너지·힘을 전달해 일을 하는 장치 |
| 기구 | 운동을 전달·변환하는 장치 |
| 구조물 | 내부 운동(자유도)이 없는 연결체 |
| 링크 | 강체로 가정한 부품, 연결점 수로 2절·3절·4절 링크 |
| 대우 (joint) | 두 링크의 연결 |
| 기구학적 연쇄 | 링크 + 대우의 조합. 하나를 프레임으로 고정하면 기구 |
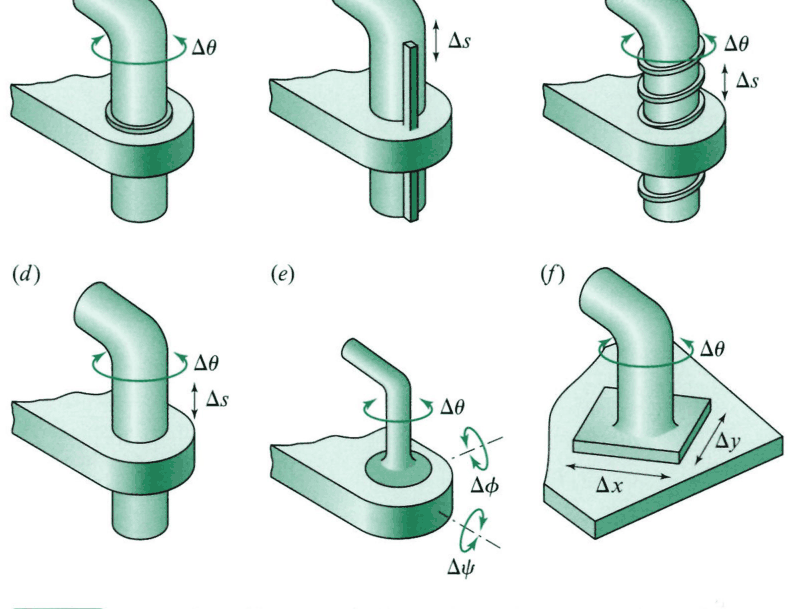
| 대우 | 기호 | 자유도 |
|---|---|---|
| 회전·미끄럼·나사 | R · P · H | 1 |
| 원통 | C | 2 |
| 구면 · 평면 | S · F | 3 |
저차 대우는 면 접촉, 고차 대우(캠, 기어 이)는 점·선 접촉이다. 가정: 링크는 강체, 조인트에 유격·마찰 없음.
1.5 평면기구, 구면기구 및 공간기구
| 분류 | 조건 | 예 |
|---|---|---|
| 평면기구 | 모든 점이 평행한 평면 위에서 운동 | 대부분의 링크기구 (R·P 대우만) |
| 구면기구 | 모든 점이 공통 중심의 구면 위에서 운동 | 자재 이음 |
| 공간기구 | 제약 없음 | 로봇팔 (공간기구와 로봇 기구학) |
1.6 운동성
운동성(mobility) = 자유도 = 위치를 정하는 데 필요한 독립 입력 수.
평면에서 링크 하나는 자유도 3 ($x$, $y$, $\theta$). 프레임을 빼면 $3(n-1)$ 이고, 대우가 자유도를 빼앗는다. R·P 대우는 2개, 구름-미끄럼 접촉 같은 2자유도 대우는 1개를 뺀다.
$$m = 3(n-1) - 2j_1 - j_2\qquad (\text{쿠츠바흐 식})$$
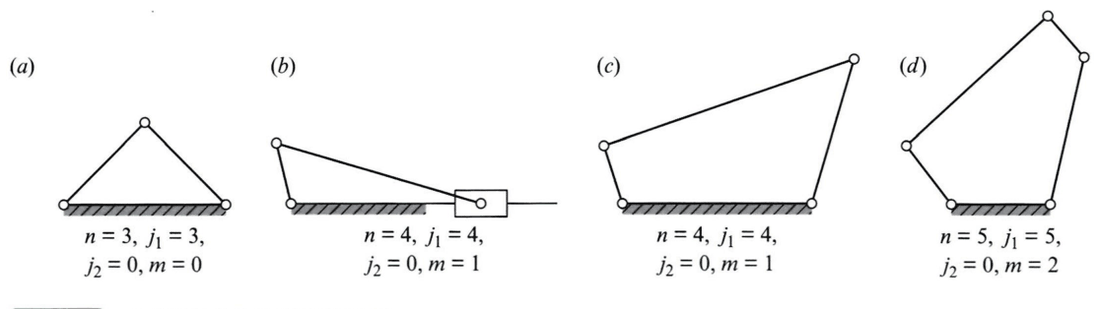
| 기구 | $n$ | $j_1$ | $m$ |
|---|---|---|---|
| 삼각형 | 3 | 3 | $6 - 6 = 0$ → 구조물 |
| 4절 링크 | 4 | 4 | $9 - 8 = 1$ |
| 슬라이더-크랭크 | 4 | 4 (R 3 + P 1) | 1 |
| 5절 링크 | 5 | 5 | $12 - 10 = 2$ → 입력 2개 필요 |
$m = 1$, $j_2 = 0$ 이면 그뤼블러 식 $3n - 2j_1 - 4 = 0$. $n$ 이 짝수여야 하므로 1자유도 평면 링크기구의 링크 수는 4, 6, 8 … 이다.
공간 기구는 $m = 6(n-1) - 5j_1 - 4j_2 - 3j_3 - 2j_4 - j_5$.
"쿠츠바흐 식이 0 이면 절대 안 움직인다"
식은 링크 치수를 보지 않는다. 평행사변형 링크에 같은 길이의 링크를 하나 더 평행하게 넣으면 식으로는 $m = 0$ 이지만 실제로는 움직인다. 반대로 $m = 1$ 이라도 특수 치수에서 잠기는 경우가 있다. 식은 첫 판단이고, 예외는 기하학으로 확인한다(공간기구와 로봇 기구학).
1.7 기구의 분류
기능별로 자주 나오는 기구:
| 기능 | 기구 |
|---|---|
| 회전 ↔ 왕복 | 4절 링크, 슬라이더-크랭크(엔진·압축기), 스카치 요크 |
| 귀환 행정이 빠름 | 급속귀환 기구 (휘트워스, 크랭크-셰이퍼) |
| 작은 입력 → 큰 힘 | 토글 기구 (압착기, 클램프) |
| 근사 직선 운동 | 와트, 로버츠, 체비셰프, 포슬리에 |
| 축소·확대 복사 | 팬터그래프 |
| 간헐 운동 | 제네바 휠, 래칫 |
| 축 연결 | 올덤 커플링, 자재 이음 |
새 문제를 만나면 이 기능을 이미 하는 기구가 있는가부터 찾는다.
1.8 기구학적 전위
같은 연쇄에서 고정 링크를 바꾸는 것. 링크 사이 상대 운동은 그대로이고 프레임에서 본 절대 운동만 달라진다. $n$ 절 연쇄에는 서로 다른 전위가 $n$ 개.
| 슬라이더-크랭크에서 고정하는 것 | 결과 |
|---|---|
| 실린더 | 내연기관 |
| 크랭크 | 휘트워스 급속귀환 |
| 커넥팅로드 | 요동 실린더 엔진 |
| 슬라이더 | 핸드 펌프 |
같은 부품으로 전혀 다른 기계를 얻는 가장 싼 방법이다.
1.9 그라쇼프의 법칙
4절 링크에서 최단 $s$, 최장 $l$, 나머지 $p$, $q$ 일 때
$$s + l \le p + q \;\Rightarrow\; \text{적어도 한 링크가 완전 회전 (그라쇼프 기구)}$$
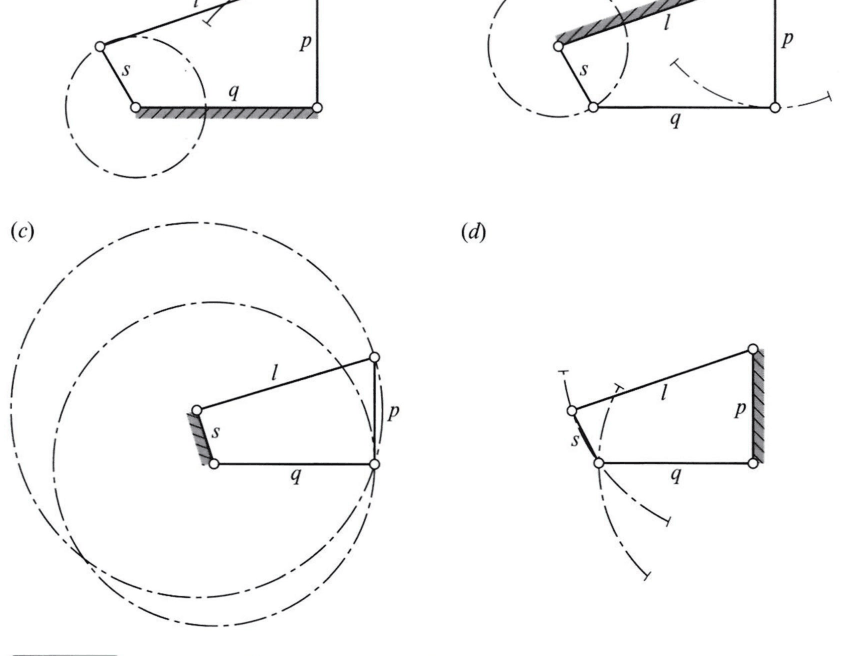
| 고정 링크 | 기구 |
|---|---|
| 최단 링크의 이웃 | 크랭크-로커 |
| 최단 링크 자체 | 드래그 링크 (이중 크랭크) |
| 최단 링크의 맞은편 | 이중 로커 (커플러가 회전) |
$s + l > p + q$ 면 어느 링크도 한 바퀴 못 돈다(3중 로커). $s + l = p + q$ 면 변환점 기구 — 링크가 일직선이 되는 순간 운동 방향이 불확정이다.
왜 최단+최장으로 판정하나?
최단 링크(크랭크)가 한 바퀴 돌려면, 크랭크가 프레임과 일직선이 되는 두 순간(펼쳐짐·겹침)에도 나머지 두 링크가 삼각형을 이룰 수 있어야 한다. 삼각형 부등식을 그 두 자세에 적용해 정리하면 $s + l \le p + q$ 가 나온다. 즉 그라쇼프 조건은 "가장 극단적인 자세에서도 조립이 깨지지 않는다"는 조건이다.
예: $s = 2$, $l = 7$, $p = 5$, $q = 6$ → $9 \le 11$, 그라쇼프. 길이 2 링크 옆을 고정하면 크랭크-로커.
1.10 기계적 이득
$$\mathrm{MA} = \frac{T_4}{T_2} = \frac{\omega_2}{\omega_4} = \frac{R_{CD}\sin\gamma}{R_{BA}\sin\beta}$$
마찰을 무시하면 동력이 보존되므로 토크비 = 속도비의 역수. $\gamma$ 는 전달각(커플러–출력 링크 사이 각), $\beta$ 는 커플러–입력 크랭크 각.
- $\beta = 0°$ 또는 $180°$ → MA 무한대: 토글 위치. 클램프·압착기가 이걸 쓴다
- 전달각이 작으면 MA 가 떨어지고 마찰로 걸린다. 경험칙: 45~50° 이상
- 전달각의 극값은 크랭크가 프레임과 일직선일 때
전달각은 4절 링크 설계 품질을 눈으로 확인하는 척도다. 속도비로 MA 를 구하는 다른 방법은 속도 해석.